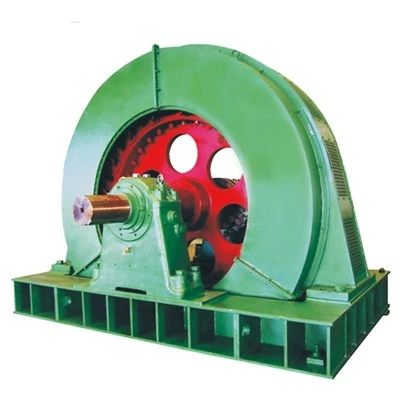
Elegir entre unmotor sincrónicoy unmotor asíncrono (de inducción)es una de las primeras decisiones en cualquier proyecto de accionamiento grande. Los dos tipos parecen similares desde el exterior, pero funcionan con principios diferentes, lo que conduce a diferencias reales en el control de velocidad, la eficiencia, el factor de potencia y el comportamiento de arranque. Esta guía explica las diferencias clave y ayuda a combinar cada tipo con la aplicación correcta.
Cómo funcionan
Motor síncrono
Amotor sincrónicofunciona a una velocidad exactamente sincrónica: la velocidad del campo magnético giratorio producido por el estator. Esa velocidad viene fijada por la frecuencia de suministro y el número de polos:
norte = 120f / p
El rotor lleva imanes permanentes o un devanado de campo alimentado por CC. Una vez que se pone en sintonía con el campo del estator, mantiene la misma velocidad con cualquier carga dentro de su clasificación. No hay ningún resbalón.
Motor asíncrono (motor de inducción)
Unmotor asíncrono, más comúnmente llamado motor de inducción, funciona por inducción electromagnética. El campo del estator induce corriente en el rotor, lo que crea un segundo campo magnético y produce par. El rotor siempre funciona un poco más lento que el campo del estator; esta diferencia se llamadeslizar, y es necesario para la producción de torque. Bajo carga, el deslizamiento aumenta y la velocidad disminuye ligeramente.
Diferencias de construcción
hoja
| Característica | Motor síncrono | Motor asíncrono (de inducción) |
|---|---|---|
| Rotor | Imanes permanentes o bobinados de campo CC con anillos colectores | Jaula de ardilla (barras de aluminio/cobre) o rotor bobinado |
| Excitación | Requiere excitación CC o imanes permanentes. | Autoexcitado por inducción |
| A partir de | Necesita devanado amortiguador, motor pony o VFD | Arranque directo o de tensión reducida |
| Complejidad general | Más alto | Más bajo |
Los motores síncronos necesitan un suministro de CC separado para el rotor (a menos que sean del tipo de imán permanente), generalmente alimentado a través de anillos colectores. Muchos grandesmotores sincrónicos de alto voltajeTambién incluye un devanado amortiguador para la estabilidad de arranque y funcionamiento.
Los motores de inducción, especialmente los del tipo jaula de ardilla, tienen el rotor más simple: un núcleo laminado con barras de aluminio fundido o cobre en cortocircuito en ambos extremos. Sin contactos deslizantes ni excitación externa: por eso son la opción estándar para la mayoría de los accionamientos industriales.
Comparación de rendimiento
Control de velocidad
Los motores síncronos mantienen una velocidad fija desde sin carga hasta carga completa. Esto los convierte en la opción estándar cuando varias máquinas deben funcionar en una relación de velocidad exacta, por ejemplo, máquinas de papel, líneas textiles y algunos trenes de compresores.
La velocidad del motor de inducción cae a medida que aumenta la carga. Para la mayoría de las bombas, ventiladores y transportadores, este pequeño cambio de velocidad es aceptable. Cuando se necesita una velocidad precisa, se combina un motor de inducción con unvariador de frecuencia (VFD).
Eficiencia
A plena carga, los motores síncronos suelen ser más eficientes porque no tienen pérdidas de cobre en el rotor por deslizamiento. La brecha se estrecha con carga parcial. Los motores de inducción modernos IE3/IE4 tienen una eficiencia cercana y a menudo ganan en costo total cuando se incluyen el sistema de accionamiento y excitación.
Factor de potencia
Aquí es donde más se diferencian los dos tipos. Un motor síncrono se puede ajustar para funcionar afactor de potencia unitario o principalsobreexcitando el rotor. Utilizado de esta manera, actúa como un dispositivo de corrección del factor de potencia para toda la planta, compensando la carga retrasada de otros motores.
Los motores de inducción siempre funcionan con un factor de potencia retrasado, que cae aún más con una carga ligera. Generalmente se agregan bancos de capacitores o unidades frontales activas para mantener el factor de potencia de la planta por encima del nivel requerido por la empresa de servicios públicos (a menudo 0,9 o más).
Par de arranque y corriente de arranque
Los motores síncronos tienen un par de arranque bajo y no pueden arrancar directamente a plena carga. Normalmente se aceleran con un VFD, un motor pony o utilizando el devanado del amortiguador como motor de inducción y luego se sincronizan.
Los motores de inducción de jaula de ardilla arrancan directamente en línea pero consumen entre 5 y 7 veces la corriente nominal, con un par de arranque moderado. Para cargas que necesitan un alto par de arranque (trituradoras, molinos de bolas, polipastos), unmotor de inducción de rotor bobinado (anillo colector)o un motor de inducción alimentado por VFD es la solución habitual.
Dónde se utiliza cada tipo
Motores sincrónicosson preferidos para:
Compresores y bombas grandes, normalmente de más de 5 MW
Accionamientos de máquinas papeleras y líneas textiles que requieren una velocidad exacta
Corrección del factor de potencia en plantas industriales.
Aplicaciones de baja velocidad y alto par, como accionamientos de molinos sin engranajes
Motores asíncronos (de inducción)cubren la mayoría de accionamientos industriales:
Bombas, ventiladores, sopladores y compresores.
Transportadores, trituradoras y manipulación de materiales.
Máquinas herramienta y maquinaria de uso general.
HVAC y tratamiento de agua
Para tareas de muy alta potencia, baja velocidad o alto torque,Motores DC medianos y grandes.siguen siendo una alternativa práctica, especialmente en laminadores, elevadores de minas y extrusoras, donde su simple control de velocidad y par y su largo historial de servicio aún justifican la elección.
Gama de productos de motores PUTAI
motor PUTAIsuministrosmotores de alto voltaje,motores de media tensión, yMotores DC medianos y grandes.para proyectos industriales y de exportación. Nuestra gama incluye:
YE3 Motor de inducción eficiente IE3, uso general, estructura de hierro fundido, clase IE3.
Motor de frecuencia variable YVFE3: diseñado para funcionamiento con VFD, adecuado para bombas, ventiladores y transportadores.
Motor YE4 IE4 de eficiencia premium: menor pérdida de energía para aplicaciones de servicio continuo.
Motor YVFE5 IEC 60034: construido según los estándares IEC para mercados globales.
Motor de rotor bobinado YR IP44 - motor de anillos colectores para cargas con alto par de arranque.
Todo lo anterior está disponible en bajo voltaje (380–690 V) yalto voltaje(3 kV, 6 kV, 10 kV), con certificación CE, ISO y CCC. Se pueden especificar gabinetes personalizados, métodos de enfriamiento (IC411, IC666, IC86W) y opciones de rodamientos para adaptarse a la aplicación.
La elección entre motores síncronos y asíncronos se reduce a la aplicación: elija síncronos cuando sea importante la velocidad exacta, la alta eficiencia a plena carga o la corrección del factor de potencia; Elija la inducción cuando las prioridades sean la simplicidad, la confiabilidad y un menor costo inicial. Para transmisiones de baja velocidad y servicio pesado, unmotor de corriente continuasigue siendo a menudo la solución más rentable.
Si está dimensionando un variador para un nuevo proyecto o reemplazando un motor existente, envíenos sus especificaciones (potencia, voltaje, velocidad, tipo de carga y ciclo de trabajo) y nuestro equipo de ingeniería le recomendará la configuración correcta con una cotización formal.